01 / 2026进行中
SmartFly
果蝇启发的多模态具身导航
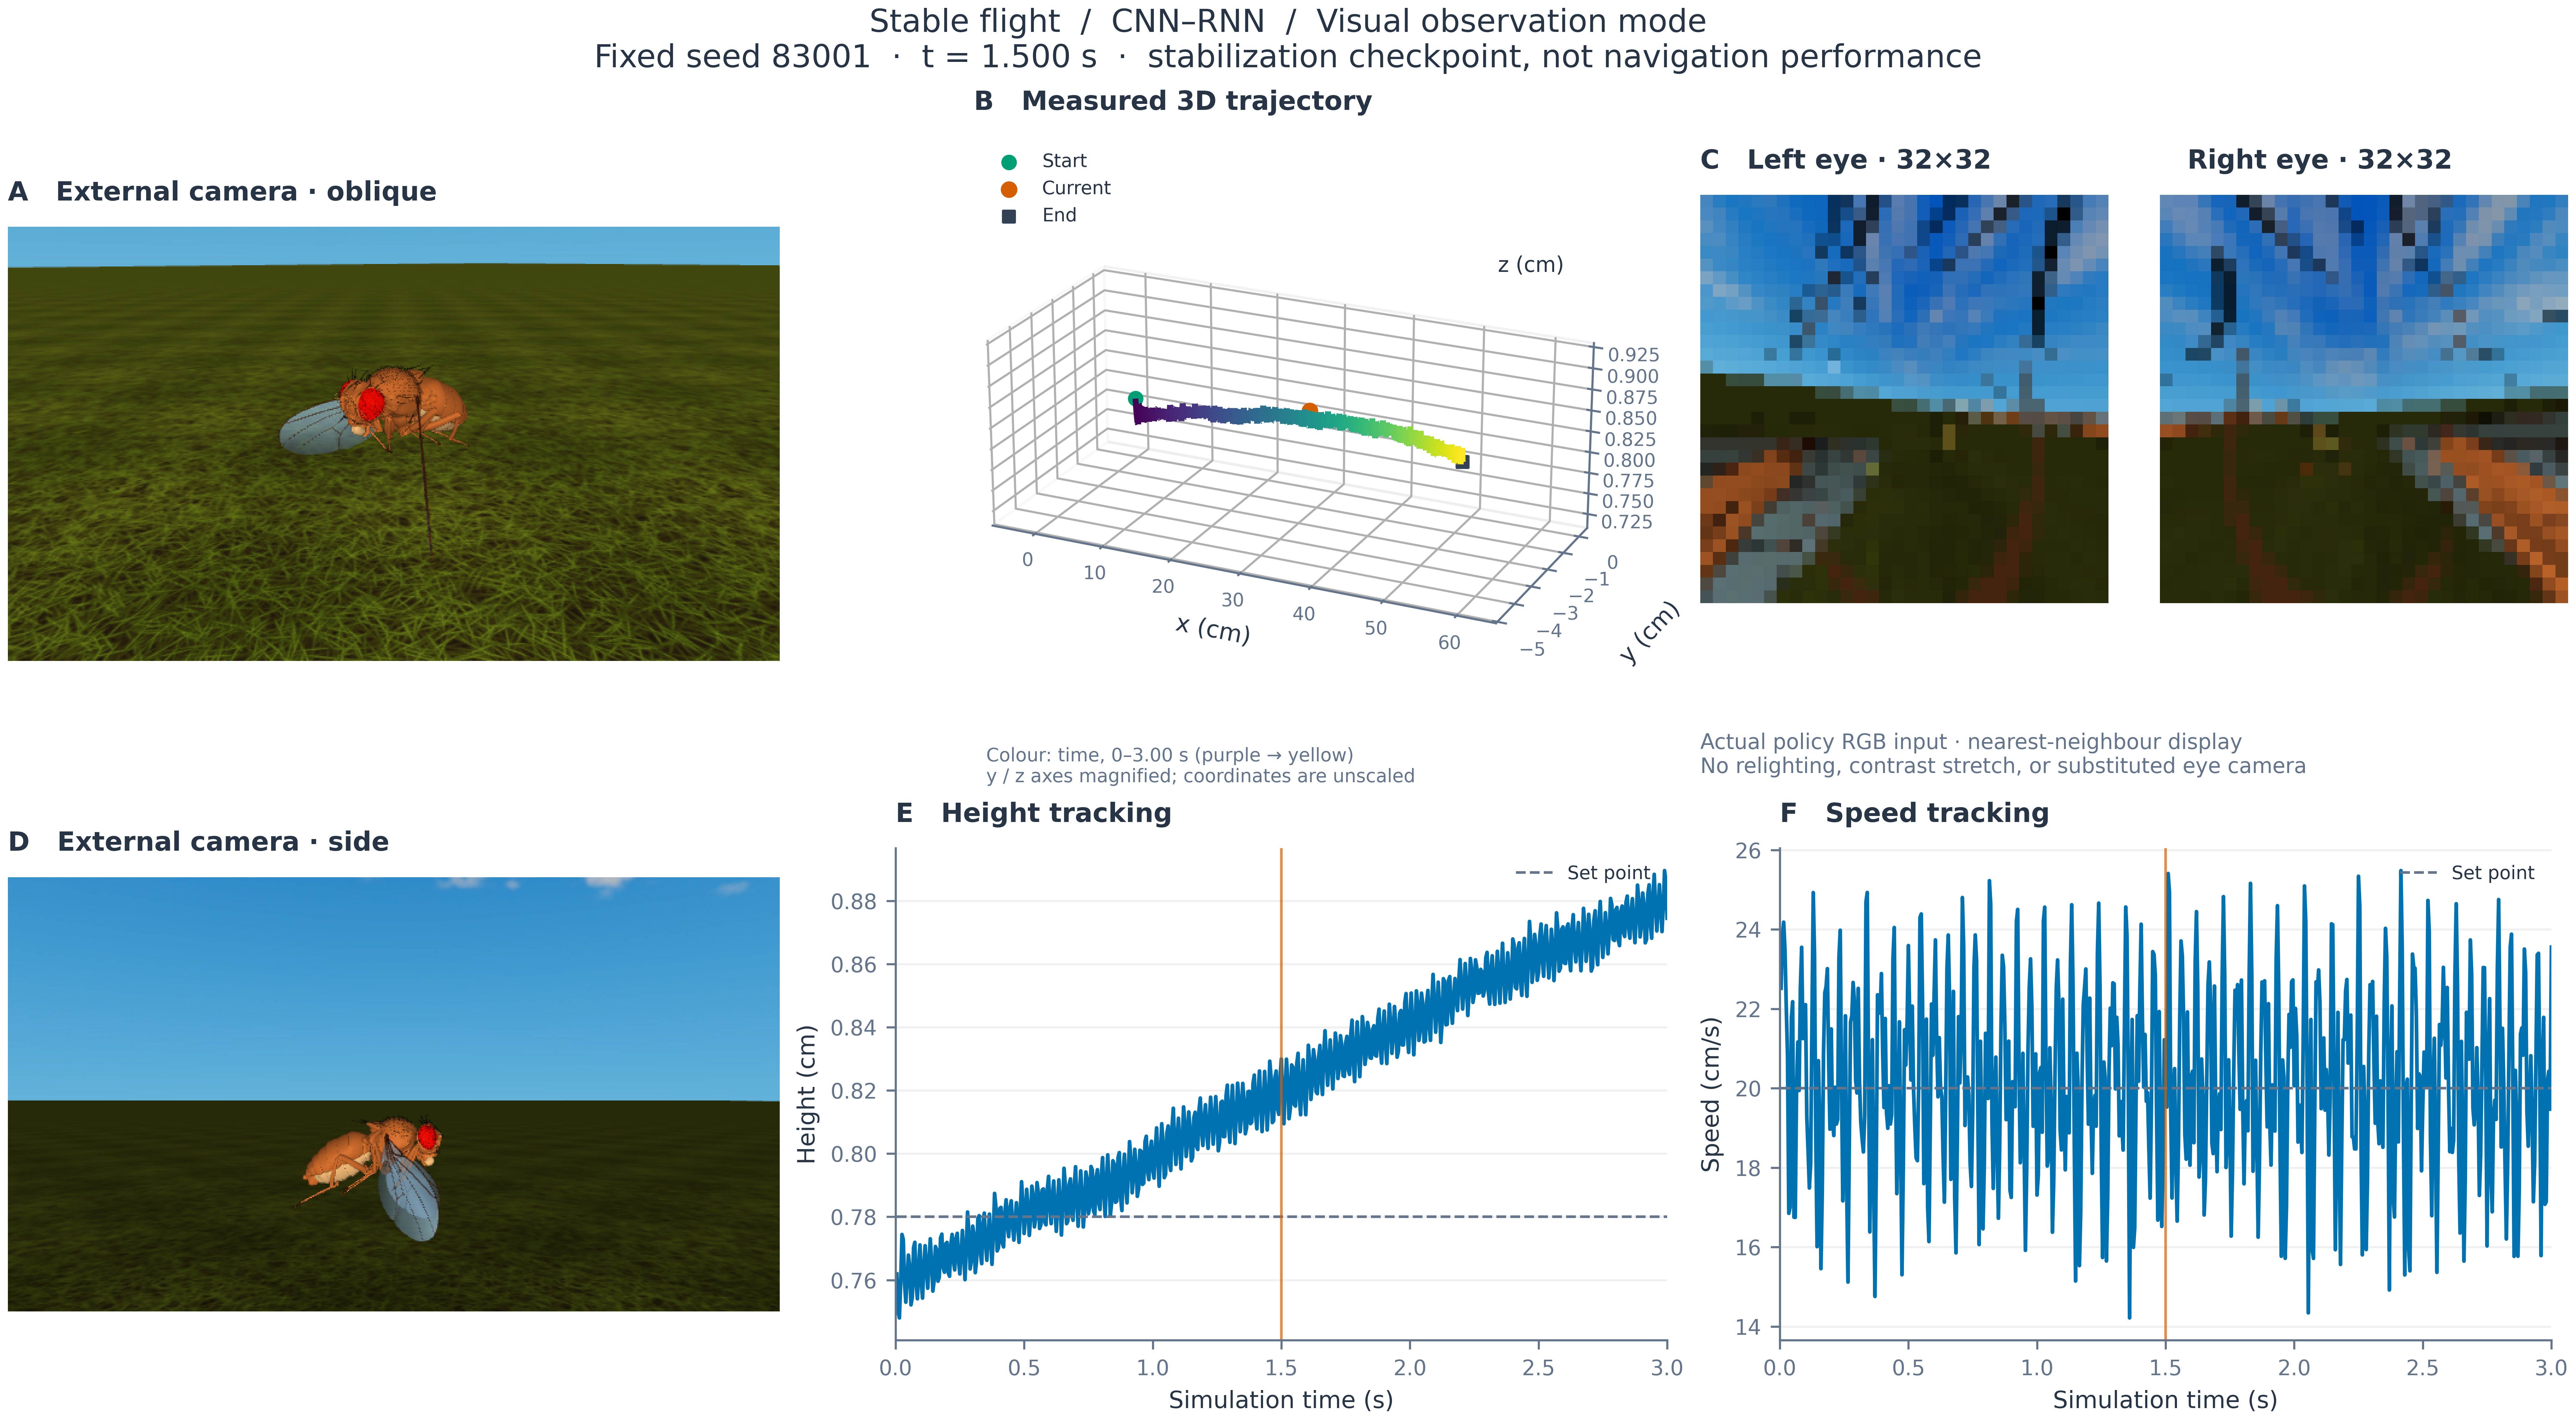
在 MuJoCo 果蝇仿真中,围绕视觉避障与视觉—嗅觉寻源建立双任务导航框架,比较 CNN—RNN 与 FlyVis—RNN 两条视觉编码路线。
项目涵盖分层 PPO 控制、树林与动态气味场、课程训练及表征分析。已有 CNN—RNN 稳定阶段的双模式真实回放,完整导航对照仍在推进。
用具体的工作,让想法变得可验证。
果蝇启发的多模态具身导航
在 MuJoCo 果蝇仿真中,围绕视觉避障与视觉—嗅觉寻源建立双任务导航框架,比较 CNN—RNN 与 FlyVis—RNN 两条视觉编码路线。
项目涵盖分层 PPO 控制、树林与动态气味场、课程训练及表征分析。已有 CNN—RNN 稳定阶段的双模式真实回放,完整导航对照仍在推进。