01 / 2026In progress
SmartFly
Fly-inspired multimodal embodied navigation
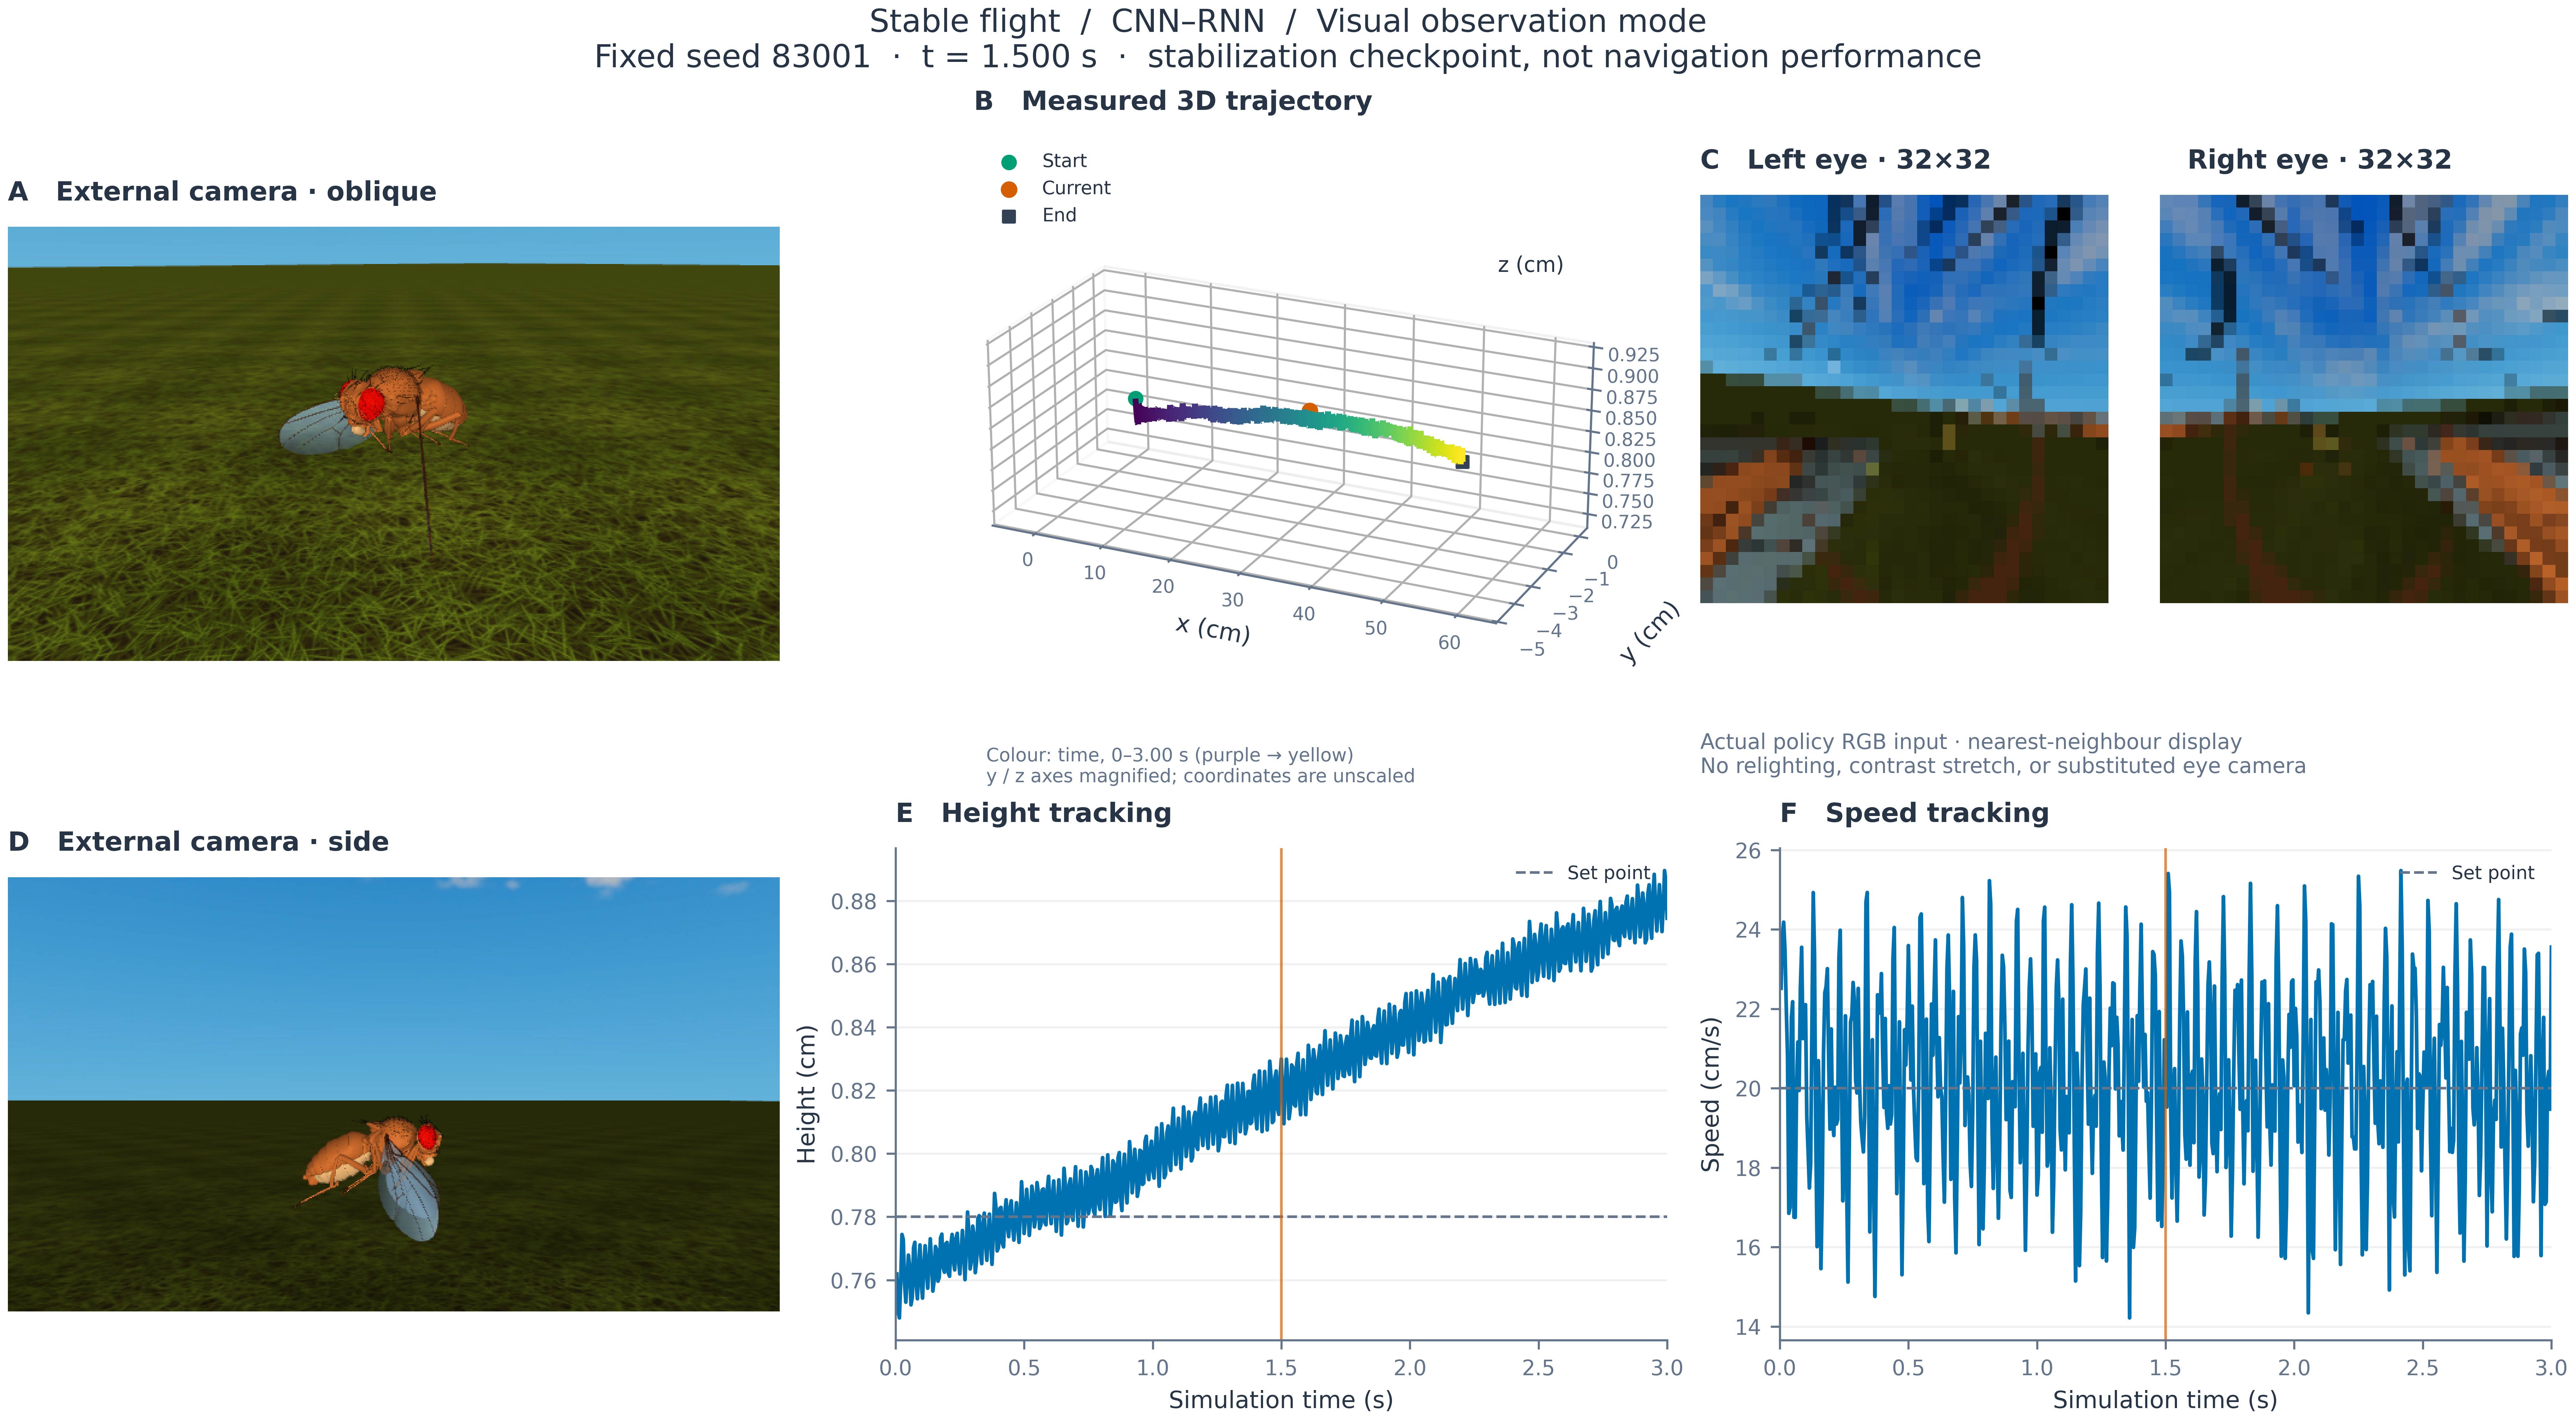
A dual-task navigation framework in a MuJoCo fly simulation, combining visual obstacle navigation and vision–odor source seeking, with CNN–RNN and FlyVis–RNN encoder variants.
The project spans hierarchical PPO control, forest and dynamic odor environments, curriculum training, and representation analysis. CNN–RNN stabilization replays are available in both observation modes; the full navigation comparison is ongoing.