CURRENT INTEREST / 01
Multimodal embodied navigation
How can vision, odor, and wind support autonomous navigation? I explore reinforcement learning, recurrent memory, and hierarchical control in simulated fly flight.
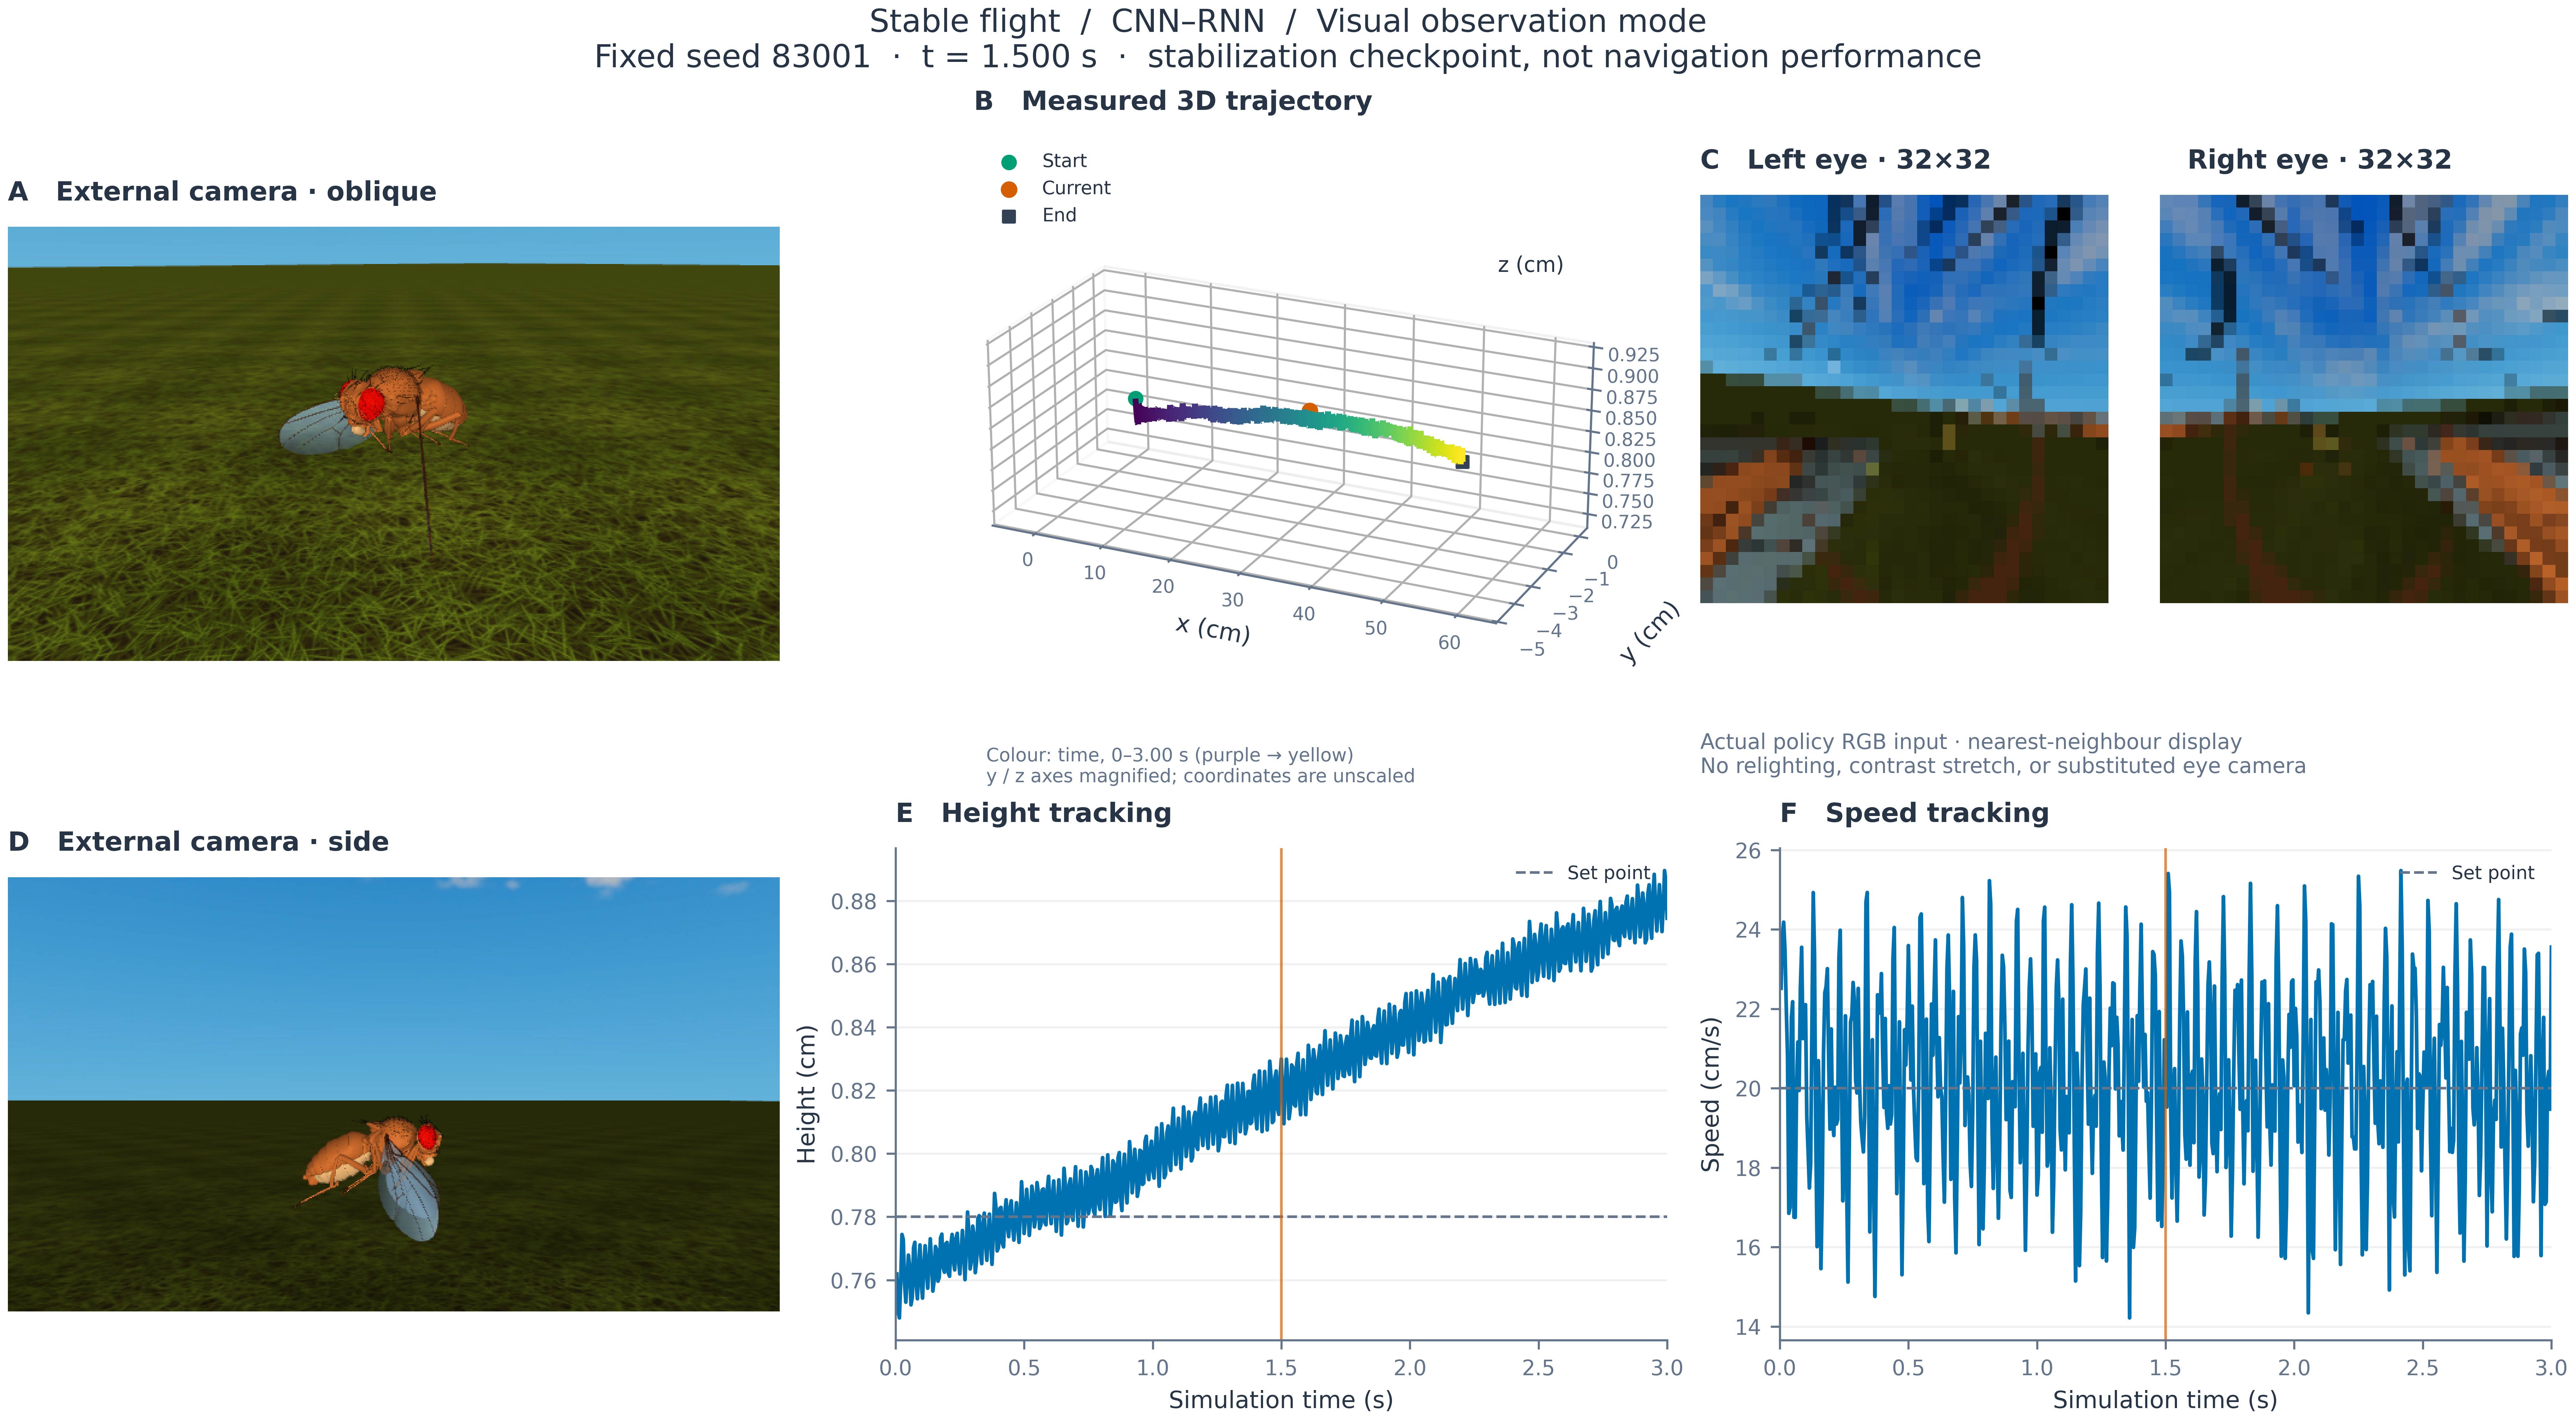
SmartFly aims to support visual obstacle navigation and vision–odor source seeking with a single policy. Full navigation performance remains under evaluation.