当前关注 / 01
多模态感知与具身导航
关注视觉、气味与风信息如何支持自主导航;以果蝇飞行仿真为载体,探索强化学习、循环记忆与分层控制。
SmartFly 的目标是在同一套策略下完成视觉避障与视觉—嗅觉寻源两类任务。完整导航能力仍在验证中。
围绕 SmartFly,探索多模态信息如何支持智能体在环境中行动。
当前关注 / 01
关注视觉、气味与风信息如何支持自主导航;以果蝇飞行仿真为载体,探索强化学习、循环记忆与分层控制。
SmartFly 的目标是在同一套策略下完成视觉避障与视觉—嗅觉寻源两类任务。完整导航能力仍在验证中。
当前关注 / 02
以 CNN 与 FlyVis 视觉编码器为对照,关注不同视觉先验如何影响具身任务中的表征与行为。
项目已配置共享刺激、轨迹级探针与闭环评估流程;完整多种子对照仍待完成。
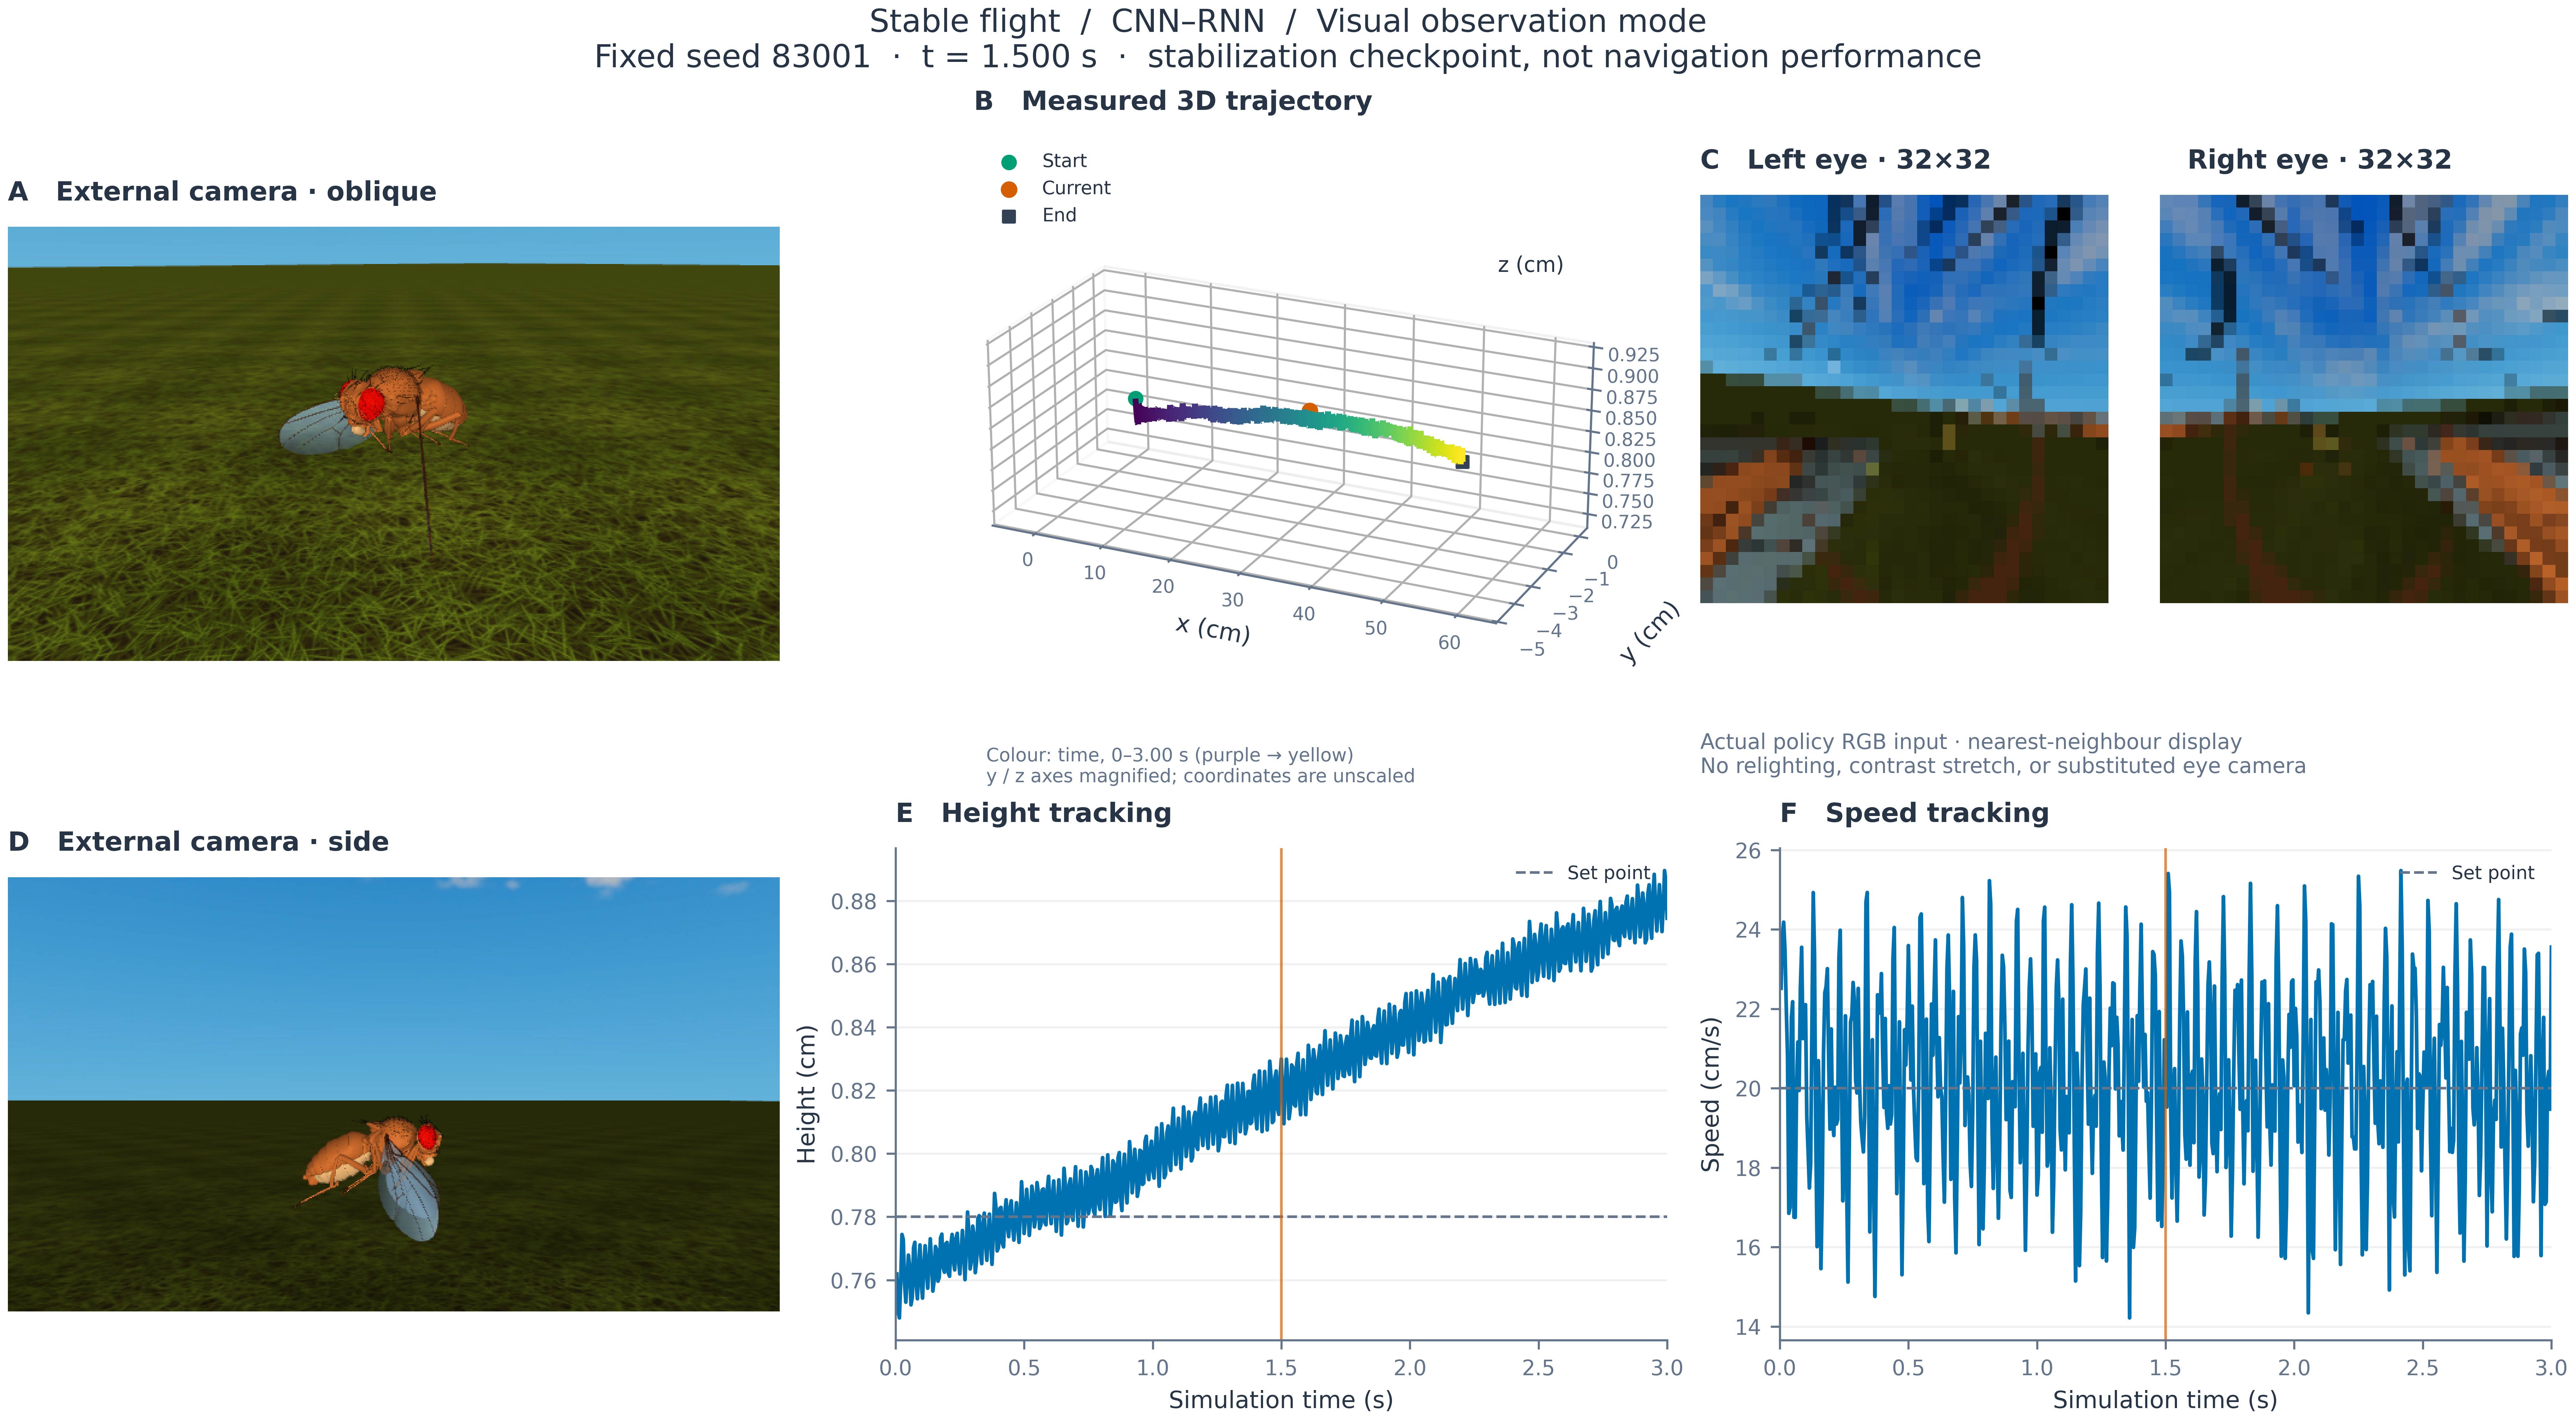
果蝇启发的多模态具身导航
在 MuJoCo 果蝇仿真中,围绕视觉避障与视觉—嗅觉寻源建立双任务导航框架,比较 CNN—RNN 与 FlyVis—RNN 两条视觉编码路线。
项目涵盖分层 PPO 控制、树林与动态气味场、课程训练及表征分析。已有 CNN—RNN 稳定阶段的双模式真实回放,完整导航对照仍在推进。
这里既是我的学术与项目档案,也是一个慢慢生长的个人空间。除了技术,我也希望留下一些日常观察与思考。
更多生活片段,慢慢补充。

如果你有合适的科研或实习机会,或想聊聊 AI,欢迎写信给我。